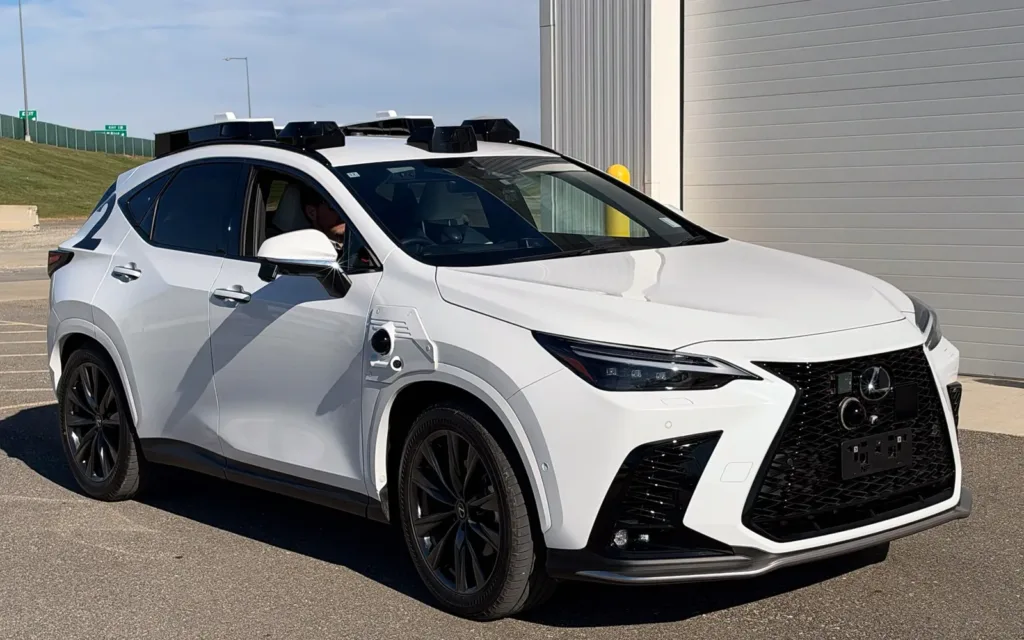
Toyota’nın Seviye 2++ Otonom Sürüş Geliştirme Deneme Aracı: Hibrit Bir Araç ve 7 Kamera ile Donatılmış
Toyota Motor Corporation, 2028 yılında piyasaya sürülecek araçlara entegre etmeyi hedeflediği Seviye 2++ otonom sürüş teknolojisini geliştiriyor. Bu teknoloji, E2E (End-to-End) ve NOA (Navigation on Autopilot) olarak da biliniyor ve şehir içi otonom sürüşü amaçlıyor.
Benzer otonom sürüş teknolojileri arasında, robot taksiler gibi Seviye 4 sistemler de bulunuyor. Ancak Seviye 4 sistemlerde makine sorumluluğu doğarken, Seviye 2++ mevcut ADAS (Advanced Driver-Assistance Systems) teknolojisinin gelişmiş bir versiyonu olarak kabul ediliyor ve bu nedenle makine sorumluluğu gerektirmiyor.

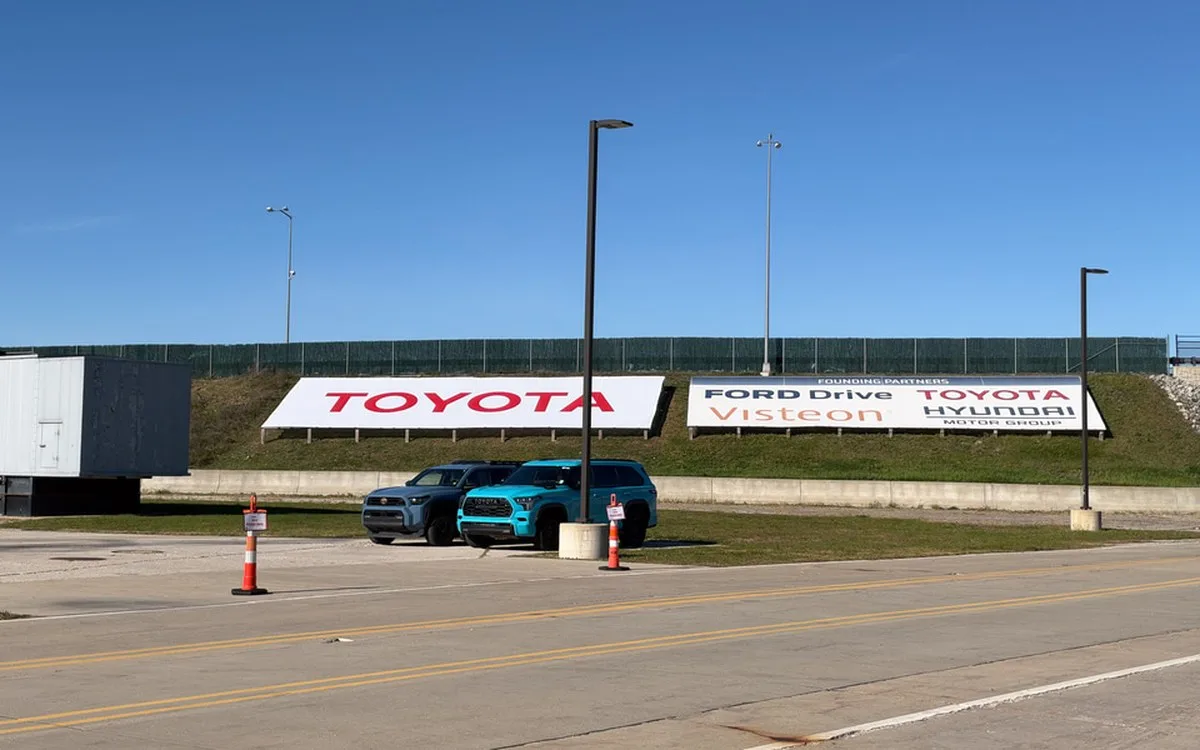
Bu deneme sürüşü, ABD’nin Michigan eyaletindeki Ypsilanti’de bulunan ACM’de gerçekleştirildi. Çeşitli şirketler burada test çalışmaları yürütüyor.
Japonya Otomobil Üreticileri Birliği’ne göre, Seviye 2 otonom sürüş, sürücünün sorumluluğu altında aksel ve fren (ileri-geri) ile direksiyon (sol-sağ) kontrollerinin sistem tarafından desteklenmesini ifade ederken, Seviye 2++ bu desteği şehir içi koşullarda da sağlıyor. Her iki durumda da sorumluluk sürücüye ait olduğundan, sistemlerin yasal düzenlemeler gerektirmeden uygulanması mümkün.
Toyota, şehir içi sürüşü destekleyen bu Seviye 2++ teknolojisini uygun fiyatlı modellere dahil ederek trafik kazalarının sıfıra indirilmesini hedefliyor. 2028 hedefi göz önüne alındığında, bu sistemin yeni nesil elektronik platform olan Arene’li araçlarda yer alması bekleniyor. Arene entegrasyonu ve Seviye 2++ özelliği, muhtemelen model yenilemeleri sırasında piyasaya sürülecek.
Günümüzde birçok araçta Seviye 2 otonom sürüş özelliği olan ADAS bulunuyor ve bu teknolojinin gelecekte mevcut otomatik fren sistemleri kadar yaygınlaşacağı şüphesiz.
Toyota’nın Otonom Sürüş Geliştirme Ekibinin Lideri, Dijital Yazılım Geliştirme Merkezi Başkanı Akihiro Sarada (32. ITS Dünya Konferansı 2026, Gangneung’den)
Daha Fazla Nesne Tanıma ve Usta Sürüş Tekniğiyle Zenginleşen Seviye 2++ Otonom Sürüş Deneyimi
Arka koltukta Seviye 2++ otonom sürüş deneme aracına bindiğimde ilk izlenimim “Bu oldukça agresif!” oldu. Avrupa’daki test sürüşlerinde dar alanlar nedeniyle bu agresiflik pek hissedilmemiş olsa da, ABD’deki geniş ACM’de araç beklentilerimin ötesinde akıcı bir şekilde hızlanıyordu.
Japonların algısına göre bu “aşırı hızlanma” gibi görünebilir, ancak daha önce belirtildiği gibi, Kuzey Amerika medyasının da test sürüşleri yapması nedeniyle yerel sürüş alışkanlıklarına uyum sağlandığı anlaşılıyor. Bu esneklik de Toyota’nın sisteminin bir özelliği olabilir.
Kendim olarak, 2016 yılında Valeo’nun “Cruise4U” otonom sürüş sistemini Las Vegas otoyolunda deneyimlemiş, ayrıca Audi’nin Seviye 3 otonom sürüş deneme aracı “Jack”i otobanda test etmiş biri olarak, muhtemelen otonom sürüş deneme araçlarına en başından beri binenlerden biriyim.
O dönemde kural tabanlı olan otonom sürüş teknolojisi ile günümüzün yapay zeka tabanlı sistemleri arasındaki temel fark, sürüşün “yumuşaklığı”nda yatıyor. Eskiden keskin ve mekanik hareketler hakimken, günümüzün yapay zeka destekli sistemleri daha doğal ve akıcı bir sürüş sunuyor.
Direksiyon kontrolleri de yüksek hızlarda Avrupa’ya kıyasla daha pürüzsüz hissedilirken, frenleme de daha doğal bir şekilde gerçekleşiyordu. Seviye 2++ otonom sürüş aracının geliştirilmesinden sorumlu Dijital Yazılım Geliştirme Merkezi Başkanı Akihiro Sarada’ya göre, Toyota şirket içindeki üst düzey sürüş becerilerine sahip “Ustaların” (Takumi) yeteneklerini sisteme nasıl aktaracaklarını araştırıyorlar. Bu, dijital yöntemlerle ifade edilmesi zor olan insani becerileri sisteme dahil etmek için özel çabalar gerektiriyor.
Bu amaçla Toyota, kendi geliştirdiği bir yapay zeka modelini kullanıyor. Toyota’nın ileri teknoloji geliştirme şirketi TRI (Toyota Research Institute) bünyesinde, LBM (Large Behavior Model) olarak adlandırılan ve “Büyük Davranış Modeli” olarak çevrilebilecek özgün bir yapay zeka geliştiriliyor. Sarada’dan LBM’nin doğrudan kullanılıp kullanılmadığını sorduğumda, “Yapay zekanın pek çok türü var, değil mi?” (gülümseyerek) yanıtını aldım. Dolayısıyla LBM’nin kendisi olmasa da, davranışları öğrenebilen bir yapay zeka modeli kullanıldığı anlaşılıyor.
Toyota bu yapay zeka modelini kullanarak hem Ustaların sürüş tekniklerini sisteme aktarıyor hem de Avrupa ve Amerika’da yaygın olan döner kavşaklardan akıcı bir şekilde geçmeyi sağlıyor.
Ayrıca, sürücünün kör noktasında kalan ve yüksek hızla yaklaşan elektrikli scooter tipi mobilite araçlarını da tanıyarak ani frenleme gerçekleştiriyor. Sistem, yeni trafik ortamlarına uyum sağlama yeteneğini de gösteren senaryolarla tasarlanmış.
Tamamlanma Düzeyi Fuji Dağı’nın 7. Yüksekliğinde: Geriye Kalan 3 Yükseklik İçin “Davranışları Daha da İyileştirmek” İstiyorlar
LIDAR ve radar da içeren Seviye 2++ otonom sürüş deneme aracı, temel sürüşünü yalnızca 7 kamera ile gerçekleştiriyor
Sarada’ya bu Seviye 2++ otonom sürüş deneme aracının tamamlanma düzeyini Fuji Dağı’na tırmanmaya benzeterek sorduğumda, “Bugünkü versiyon yaklaşık olarak 7. yükseklikte,” yanıtını verdi. Toyota’nın Fuji Dağı’nın eteklerinde ileri geliştirme araştırmaları yürüten Higashi Fuji Araştırma Enstitüsü bulunuyor ve araştırma aşamasındaki projeler için Fuji Dağı tırmanışı benzetmesi kullanmak adeta bir gelenek haline gelmiş.
Doğal olarak, “Peki geriye kalan 3 yükseklik ne olacak?” sorusu akla geliyor. Sarada bu konuda, “Davranışları biraz daha iyileştirmek istiyoruz,” diyor. Temel performans özelliklerinin geliştirilmesinin tamamlandığı, şu anki aşamanın ise detaylı iyileştirmeler olduğu anlaşılıyor.
Uygun fiyatlı bir çözüm sunmak için 7 kameralı bir yapı benimsenmiş. Kameraların görüntü algılama sensörleri LIDAR’a kıyasla daha ucuz ve araçların ilerleme yönündeki nesneleri, örneğin şeritleri, daha iyi tanıyabiliyor. LIDAR’a göre dezavantajı ise tek bir kameradan mesafeyi doğrudan hesaplamak zor olması ve hareketten kaynaklanan bir baz uzunluğu oluşturmak için matematiksel işlemler gerektirmesi. Ancak SoC’lerdeki (System on a Chip) işlem gücündeki artış sayesinde nesnelerin mesafesini hesaplamak artık mümkün hale geldi ve LIDAR’a kıyasla mutlak bir dezavantaj kalmadı.
Ön kamera, geniş açılı bir kamera ve 300 metreden daha uzağı görebilen bir teleobjektif kameralardan oluşuyor
Çevreyi tamamen gören dört çevre kamerası da balık gözü tipinde görünüyor
Ön tarafta da çevre görüşü sağlayan bir kamera bulunuyor
Ön kamera, geniş açılı bir kamera ve 300 metreden fazla mesafeyi görebilen bir teleobjektif kameralardan oluşarak otoyol sürüşüne de uyum sağlıyor. Bu görüntüleri işleyebilmek için güçlü bir SoC gereklidir.
Sarada, uygun fiyatlı bir çözüm için hava soğutmalı bir SoC’nin zorunlu olduğunu belirtiyor. 7 görüntü akışını aynı anda işleyebilen ve hava soğutmalı olabilen bir SoC’nin, 2028’de piyasaya sürülecek yeni modelde kullanılacağı ifade ediliyor.
Bu gelişme hakkında düşüncelerinizi, donanım deneyimlerinizi veya sorularınızı Topluluk Forumumuzda paylaşın.
Foruma Katıl & Yanıtla ➔



Yorumlar